
在数智时代,智能驾驶正深刻重塑交通出行方式,而高精地图作为其核心“数字底座”,其生产流程、数据标准与质量管理体系面临全新挑战。为深化数据管理专业人才对前沿产业实践的理解,2025年10月19日14:00—15:40,best365官网平台“吴宝康大讲堂·行业坐标”系列第3讲“自驾地图的端到端矢量化建图技术”在通州校区公学一楼211教室顺利开讲。本次讲座由清华大学博士范淼主讲,聚焦高精地图的端到端生成技术及其在数据建模、质量管控等信息管理关键环节的创新实践。
本次讲座由公司专业学位中心主任周文杰教授主持,他向主讲嘉宾及到场师生表示热烈欢迎,并强调了在智能驾驶等前沿领域,数据建模与质量管控等核心数据管理能力对于构建可靠“数字底座”的关键作用。
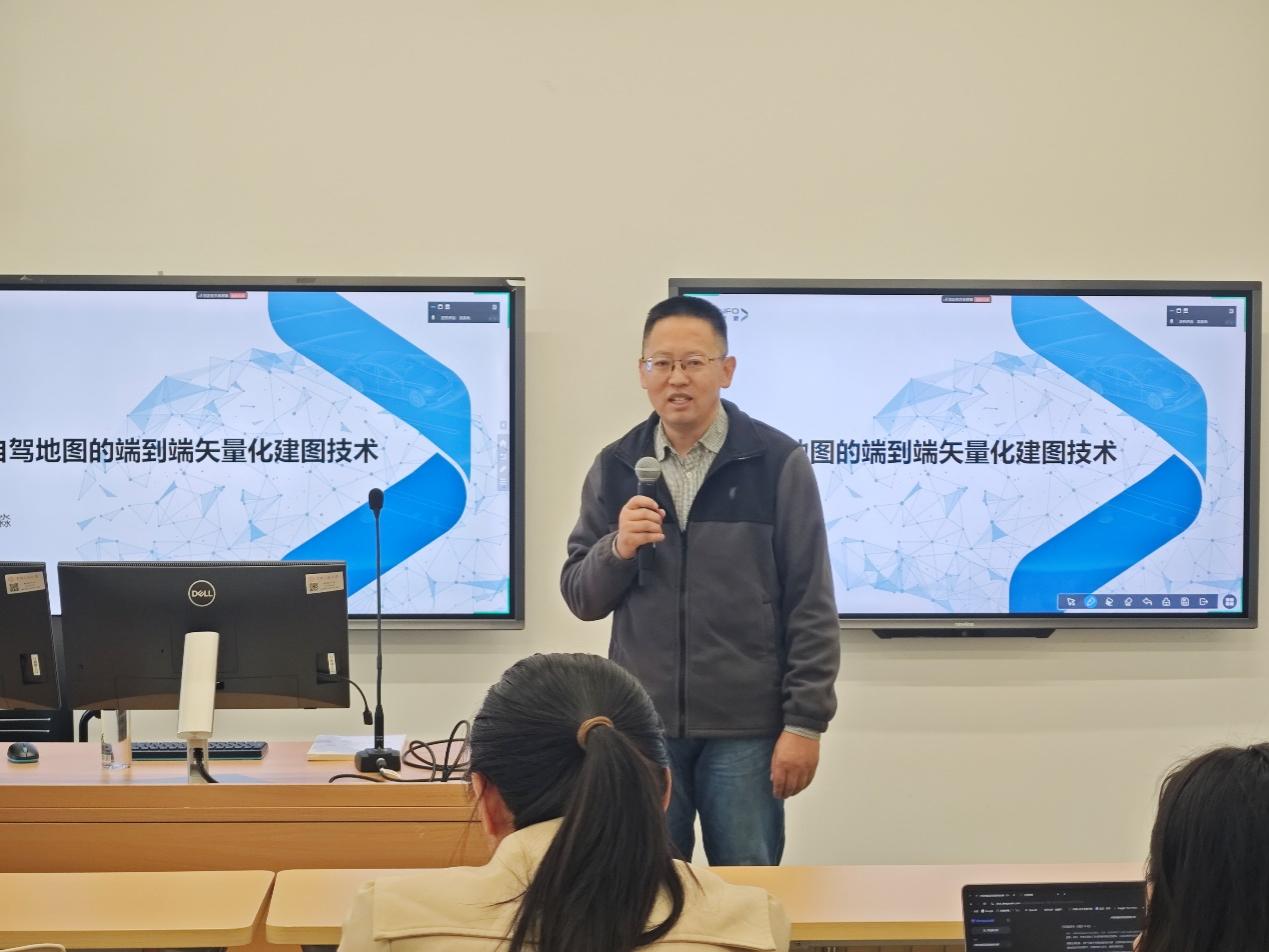
图1 周文杰教授主持本场讲座
范淼博士以“自驾地图的端到端矢量化建图技术”为题进行分享,并以生活案例切入,系统阐释了高精地图作为自动驾驶基础设施的关键作用,重点解析了如VectorMapNet、MapTR等前沿模型的技术原理。他指出,这类技术通过端到端方式,实现从车载传感器数据到矢量化地图元素的直接生成,省去了传统制图流程中的光栅化与后处理环节,显著提升了建图效率与精度,为高精地图的实时化与动态化提供了核心支撑。范淼博士指出,端到端矢量化技术不仅是对制图方式的革新,更重新定义了自动驾驶系统中地图这一关键数据产品的形态与生产范式。
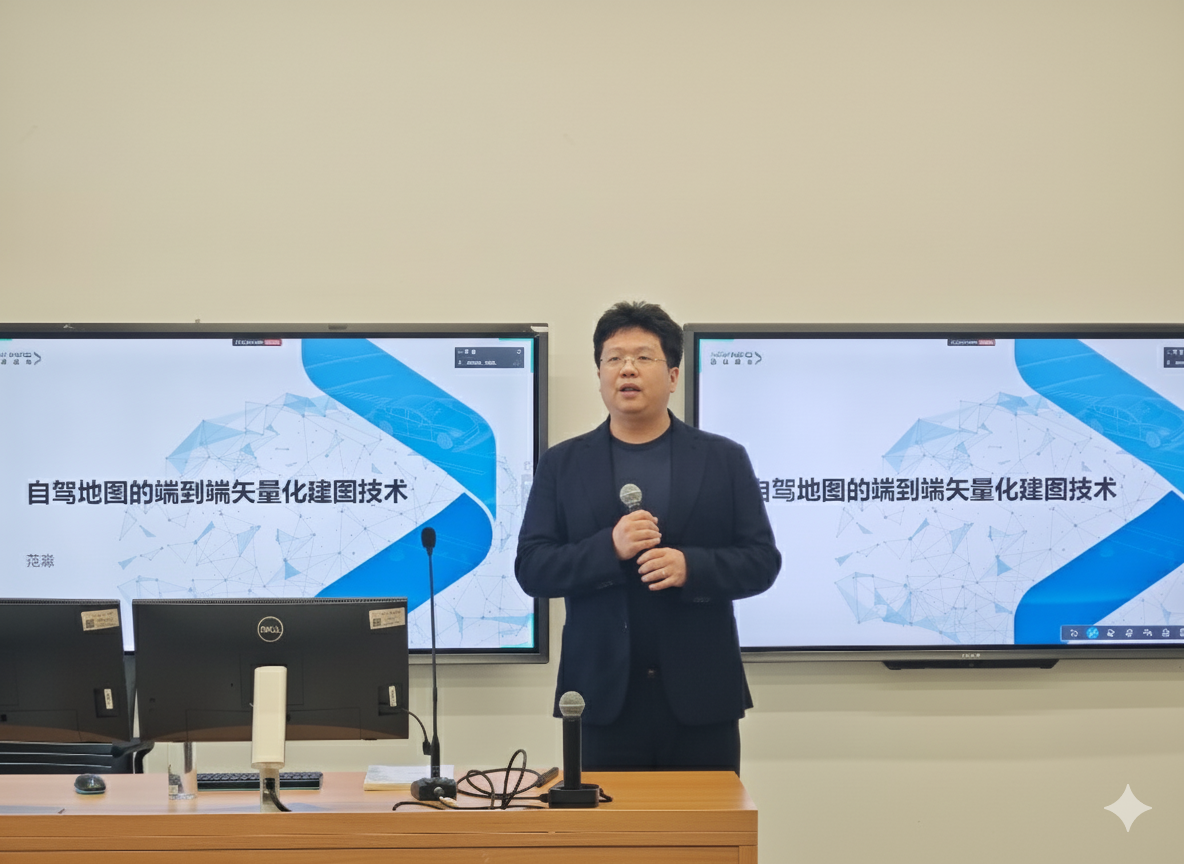
图2 范淼博士介绍前沿研究
地图数据对于数据管理行业,意味着一个全新的研究领域,随着智能出行的发展,如何对这类动态、矢量化的空间数据进行有效的采集、建模、质量管控与全生命周期管理具有重要意义。此外,范淼博士的讲座为数据管理专硕同学理解前沿技术如何驱动数据管理对象与方法的变革,提供了极具前瞻性的视角。
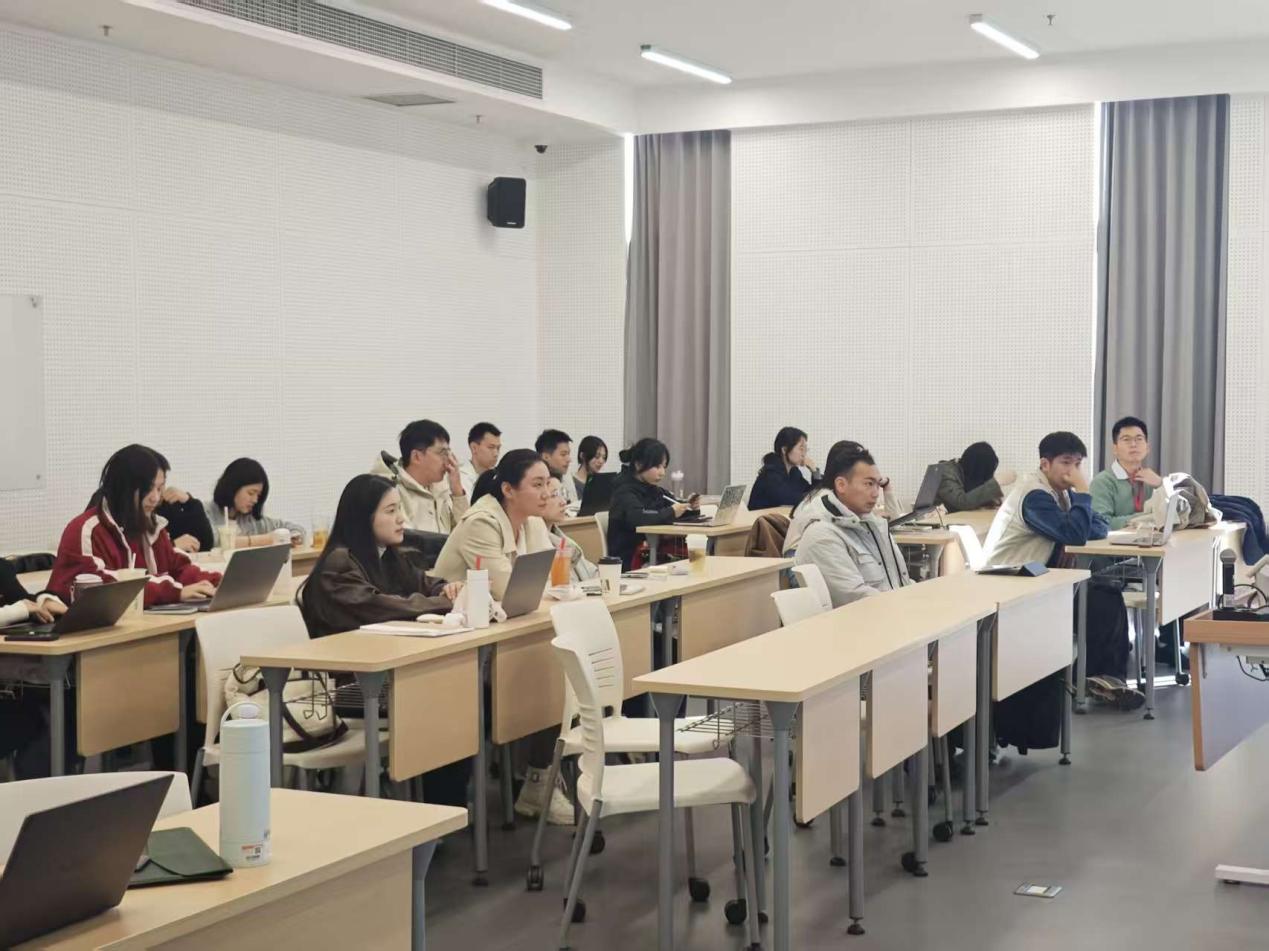
图3 现场师生
互动环节气氛热烈,现场师生结合个人生活和专业背景,围绕自驾地图构建技术落地中的数据壁垒、算力需求、以及如何保障地图鲜度等实际挑战,以及该领域对复合型知识背景人才的迫切需求等议题踊跃提问。范淼博士结合产业前沿动态,不仅分享了宝贵的实践经验,更鼓励同学们夯实数据管理基础,培养跨学科视野,逐一作出细致解答。
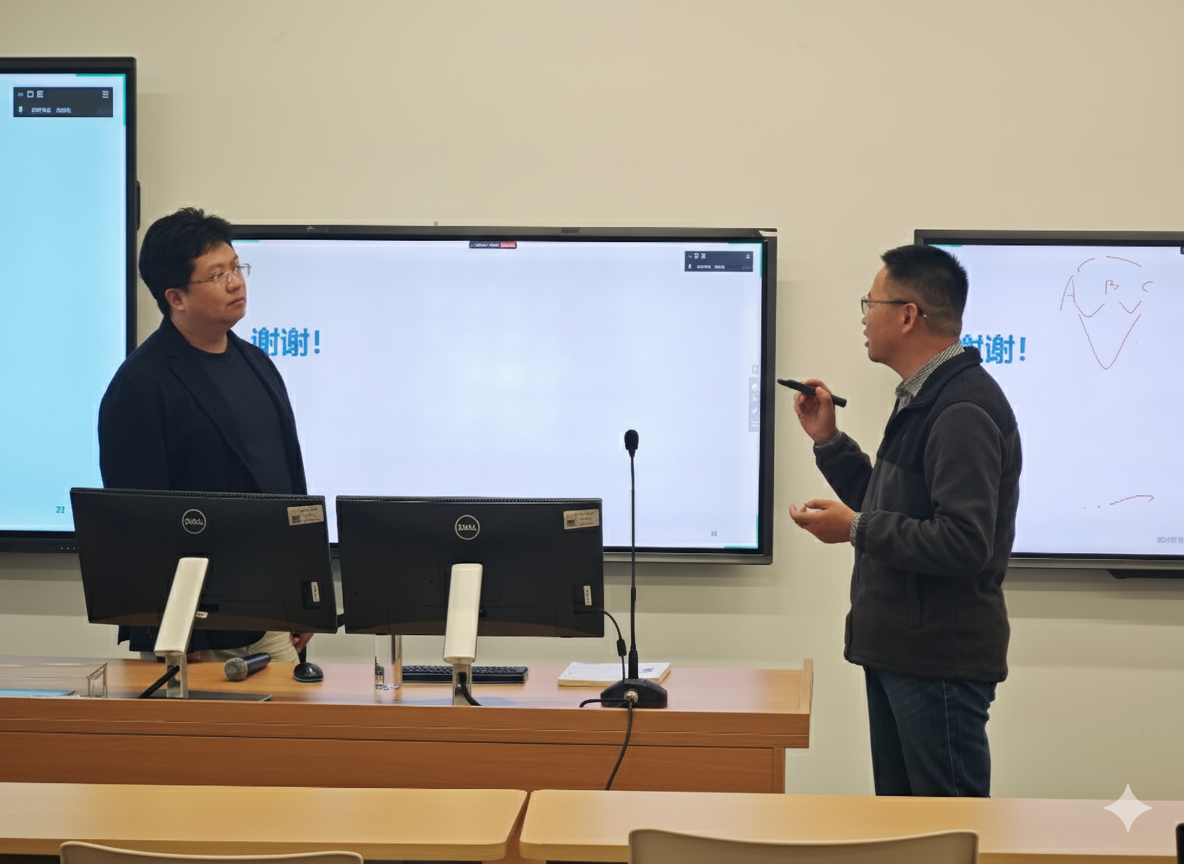
图4 现场互动交流
通过本次讲座,与会师生了解了高精地图生产技术革新,学习了端到端矢量化技术原理,探索了智能技术驱动下地图与数据管理的融合发展,也深化了对前沿产业实践的理解。
图文:杨鑫、龙家庆
校对:周文杰、牛力
核发:韩曙光、闫慧